Daftar isi
Di sebagian besar kebun kelapa sawit, sinyal internet seluler praktis tidak ada. Internet baru tersedia ketika truk tiba di pabrik. Akibatnya, kantor tidak tahu di mana truk pengangkut tandan buah segar (TBS) berada, dan mandor hanya bisa bertanya lewat HT. Artikel ini meringkas sebuah paper yang menjawab masalah itu dengan perangkat murah: modul GPS, radio LoRa, dan WiFi pabrik.
Arifianto, M. J. F., Muhim, D. M., & Rosyidi, E. (2020). Rancang bangun sistem pemantauan lokasi berbasis GPS, LoRa dan WiFi pada kendaraan angkut perkebunan. Prosiding SNEEMO (Seminar Nasional Efisiensi Energi untuk Peningkatan Daya Saing Industri Manufaktur & Otomotif Nasional), Jakarta, 25 September 2020, hlm. 63–69. Kode makalah CB-07.
Masalah di lapangan
TBS harus sampai di pabrik pengolahan crude palm oil (CPO) tepat waktu agar kualitas buah terjaga. Penjadwalan truk dilakukan kantor pusat berdasarkan analisis hasil panen hari sebelumnya, lalu diteruskan ke mandor transportasi. Di kebun di luar Jawa, kondisinya sulit:
- Tidak ada internet seluler di dalam kebun, dan infrastruktur jalan terbatas.
- Antrean truk di penampungan tidak bisa diperkirakan, sehingga waktu tunggu panjang dan mengganggu produksi.
- Posisi truk tidak terlacak, karena komunikasi mandor dan pengemudi hanya lewat HT.
- Rute yang sering dilewati tidak diketahui bagian infrastruktur, sehingga perbaikan jalan, terutama saat hujan, sering tidak tepat sasaran.
Penulis merumuskan tiga kekurangan: tidak ada alat untuk memantau truk yang segera masuk pabrik, tidak ada alat untuk melacak truk saat pengemudi berada dalam kondisi abnormal, dan tidak ada alat untuk mengetahui kebiasaan pengemudi memilih jalan.
Apa yang sudah ada sebelumnya
Paper ini menyebut dua pendekatan lain. Pelacakan truk CPO berbasis GPS dan geospasial oleh Pasaribu (2020) diproses secara post-processing, jadi lokasi tidak bisa dipantau seketika. Aplikasi seluler berbasis GPS dan GPRS/WiFi oleh Abdullah et al. (2015) bergantung pada jaringan internet. Keduanya kurang cocok untuk kebun tanpa sinyal.
Penulis memilih LoRa karena jangkauannya jauh (sekitar 5 km pada kondisi cukup optimal) dan biaya operasionalnya rendah. Paper mengacu pada pita 920–923 MHz yang bebas izin di Indonesia, mengikuti peraturan Kominfo dan Ditjen SDPPI tahun 2019.
Gagasan utama: tiga area, dua mode
Sistem dirancang menurut jangkauan sinyal radio. GPS tetap bisa diterima di semua area.
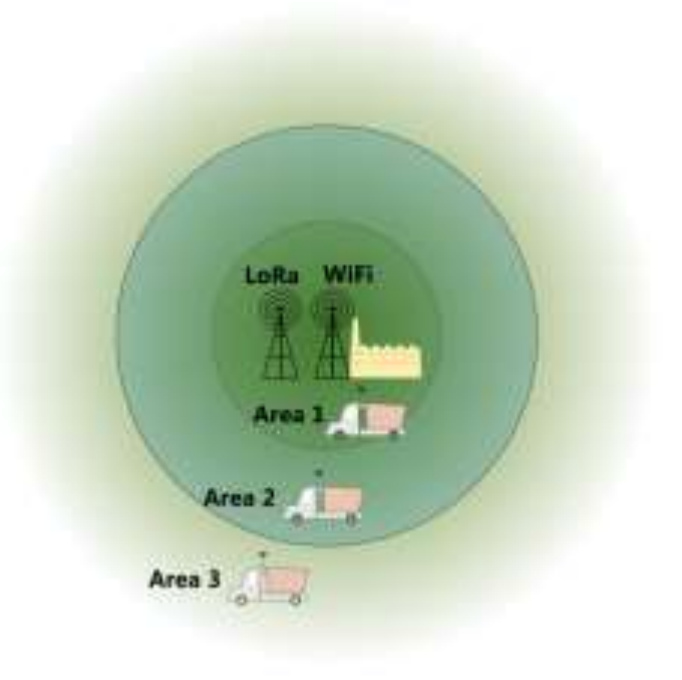
| Area | Jangkauan | Mode sistem |
|---|---|---|
| Area 1 | LoRa dan WiFi pabrik, radius sekitar 200 m | Berkas rute dikirim ke server lewat WiFi |
| Area 2 | Hanya LoRa, radius sekitar 5 km | Mode daring: posisi dikirim langsung lewat LoRa |
| Area 3 | Tanpa LoRa dan WiFi | Mode luring: posisi disimpan di memori alat |
Dengan pembagian ini, truk selalu terpantau. Saat jauh di dalam kebun, rutenya direkam. Saat mendekati pabrik, posisinya muncul langsung. Setelah tiba di pabrik, rute lengkapnya diunggah.
Kriteria sistem yang ditetapkan:
- Di Area 3, alat menyimpan data lokasi otomatis setiap 5 menit dan menghapus berkas yang berusia sekitar 4 hari atau lebih.
- Di Area 2, alat mengirim lokasi lewat LoRa dengan interval yang bisa diatur hingga setiap 5 detik.
- Di Area 1, alat mengirim berkas data GPS ke PC server lewat WiFi.
- Rute dan lokasi ditampilkan dalam bentuk peta.
Perangkat keras
Ada dua perangkat. LoRa Node dipasang di setiap truk, sedangkan LoRa Gateway dipasang tetap di pabrik.
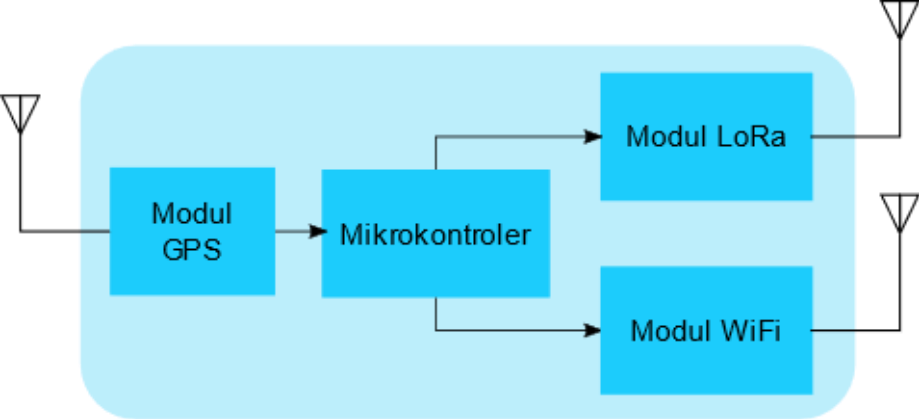
| Komponen | LoRa Node (truk) | LoRa Gateway (pabrik) |
|---|---|---|
| Papan | TTGO T-Beam | Modul LoRa RFM95 dan ESP8266 |
| Mikrokontroler | ESP32 (dengan WiFi) | ESP8266 |
| GPS | NEO-6M (antarmuka serial) | Tidak ada |
| LoRa | Antarmuka SPI | Antarmuka SPI |
| Daya pancar | 0,1 W | 0,1 W |
Gateway yang dipakai bertipe single channel, artinya hanya mendengarkan satu frekuensi. Catu daya LoRa Node berupa baterai 5 V (bank daya ponsel), dan modul ditempatkan dalam kemasan aman dengan antena di luar.
Perangkat lunak
- Arduino IDE untuk memprogram ESP32 dan ESP8266. Alasannya, pustaka program banyak dan komunitasnya besar.
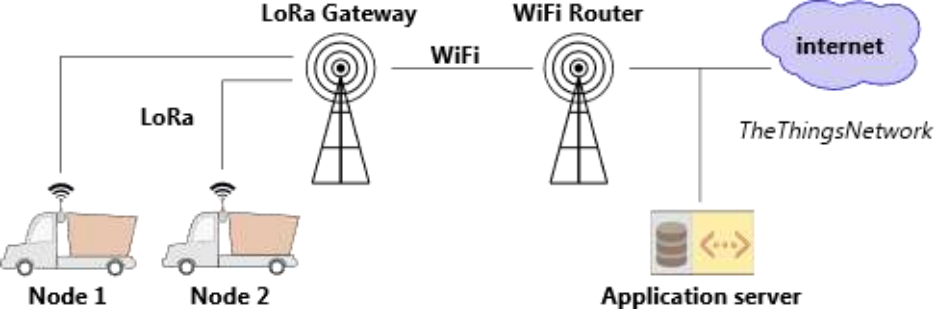
- The Things Network (TTN) sebagai server penampung paket data dari gateway pada mode daring. TTN Mapper menampilkan lokasinya.
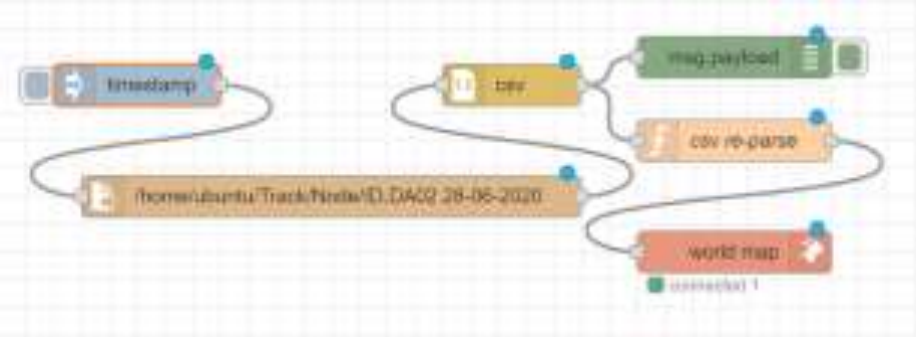
- Node-RED untuk menampilkan rute dari berkas teks GPS ke peta lewat simpul world map di peramban web.
Cara kerja kedua mode
Mode luring (Area 3)
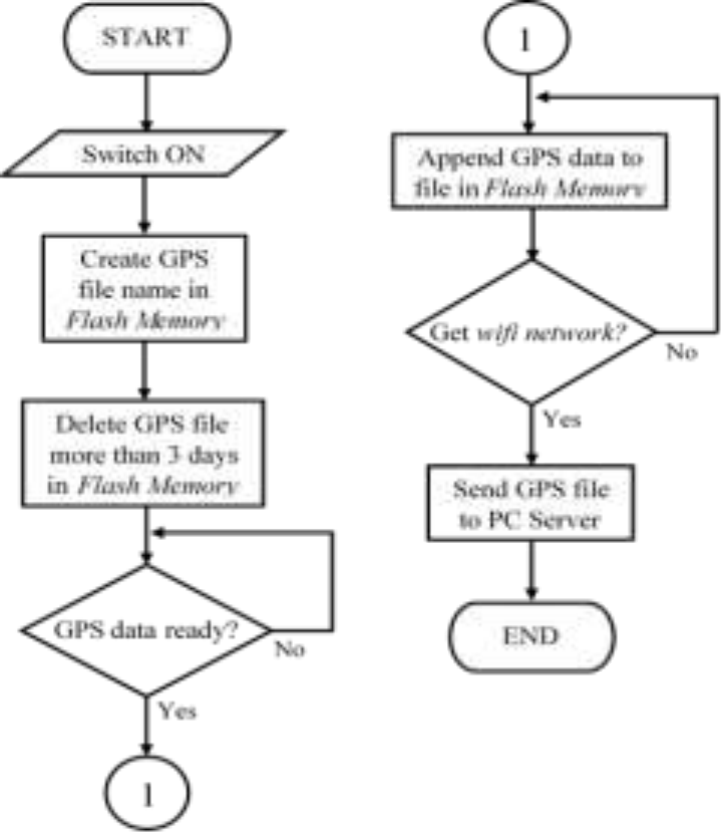
Program dijalankan saat sakelar aktif. Alat membuat berkas bernama sesuai ID kendaraan dan tanggal operasi, menghapus berkas lama dari memori flash, lalu menambahkan data GPS ke berkas setiap kali data siap. Setiap baris berisi identitas truk, tanggal dan jam, lintang, bujur, jumlah satelit, dan ketinggian. Interval 5 menit dipilih karena panen berlangsung lama, sehingga data tidak membengkak. Begitu alat mendapat WiFi pabrik, berkas dikirim ke komputer server lewat aplikasi PHP.
Mode daring (Area 2)
Alat membaca GPS, mengolahnya menjadi paket data yang sengaja dibuat kecil agar cepat dan akurat, lalu mengirimnya saat sinyal gateway terdeteksi. Gateway meneruskan paket ke server aplikasi lewat TTN. Jika sinyal tidak ada, alat kembali membaca GPS.
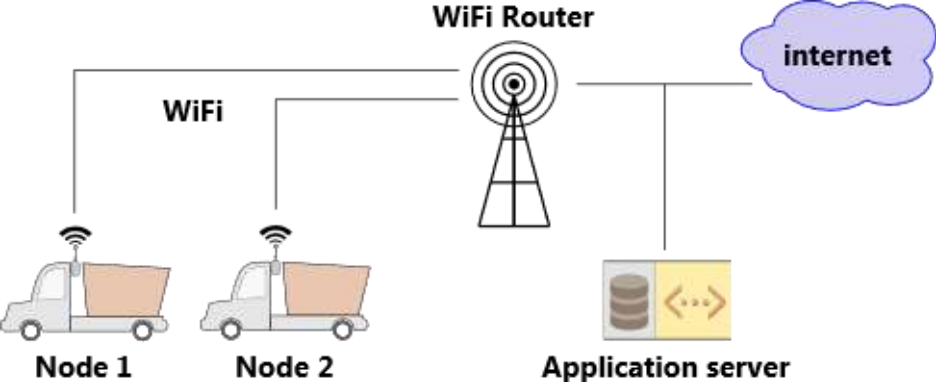
Saat truk kembali ke pabrik, berkas rute dikirim lewat WiFi.
Hasil pengujian
Mode luring. Pengujian dilakukan dengan membawa alat berkeliling untuk mensimulasikan proses panen. Hasilnya, LoRa Node dapat:
- membuat nama berkas sesuai ID kendaraan dan tanggal,
- menghapus berkas berusia 4 hari atau lebih,
- menyimpan data lokasi otomatis ke memori mikrokontroler,
- mengambil data lokasi, dan
- mengirim berkas rute GPS ke komputer server lewat WiFi.
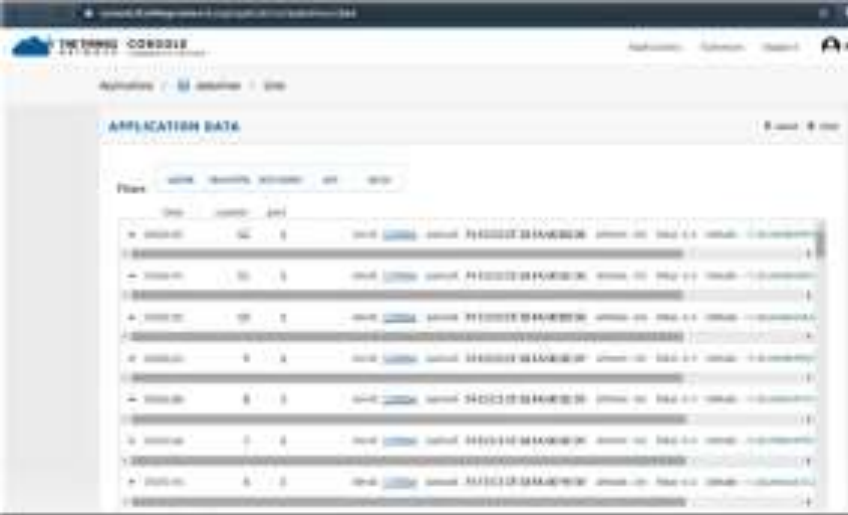
Mode daring. Gateway diletakkan tetap, sedangkan node dipasang di kendaraan yang bergerak. Node berhasil mengambil lokasi dan mengirimnya dalam bentuk paket yang diterima di konsol TTN.
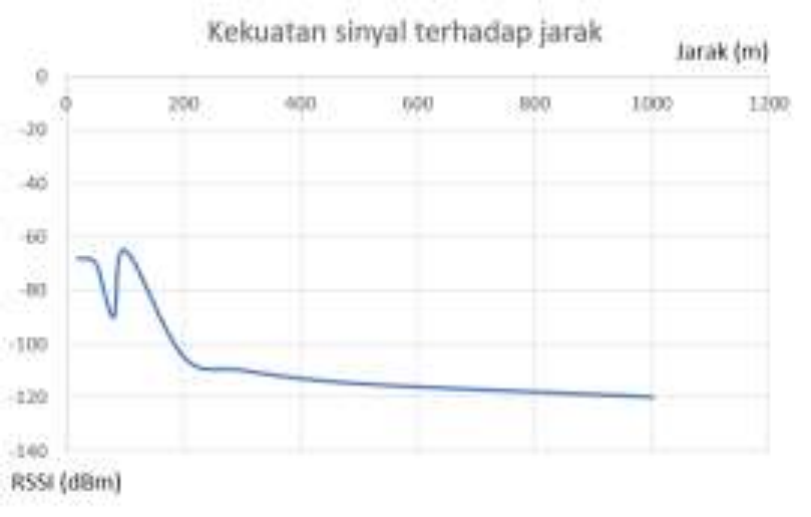
Jarak dan kekuatan sinyal. Paper juga mengukur RSSI terhadap jarak. Gateway berada di dalam ruangan, node bergerak, dan jarak diukur dengan aplikasi peta, dengan daya pancar 0,1 W pada kedua modul. Menurut grafik pada paper (angka berikut dibaca dari grafik, bukan dari tabel data), RSSI sekitar −68 dBm di dekat gateway. Nilainya turun cepat dalam sekitar 250 m pertama, lalu melandai hingga sekitar −120 dBm pada jarak sekitar 1 km.
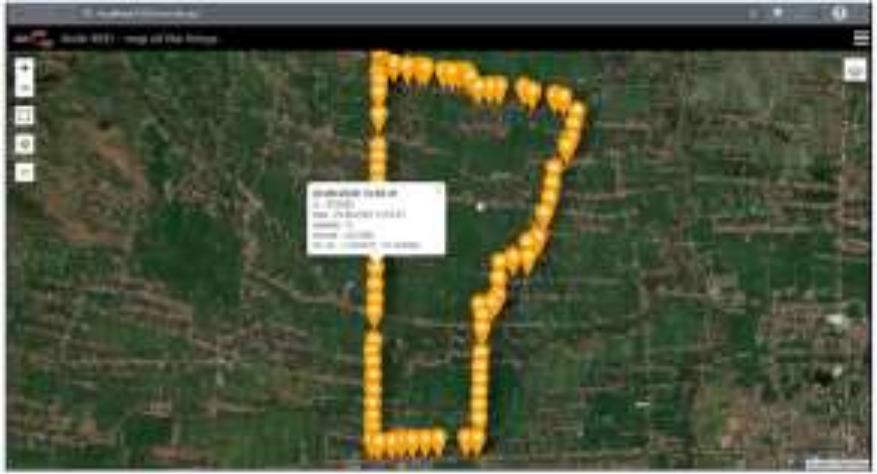
Tampilan rute. Berkas GPS dari pengujian luring dimasukkan ke Node-RED dan muncul sebagai jejak titik di atas peta satelit. Pada mode daring, lokasi dilihat lewat TTN Mapper.
Kesimpulan penulis
- Sistem pemantauan lokasi kendaraan angkut hasil panen dapat direalisasikan dengan mode luring dan mode daring LoRa, menggunakan mikrokontroler ESP32 pada papan TTGO T-Beam.
- Program luring dapat melacak dan merekam rute truk. Data tersimpan di memori mikrokontroler selama 4 hari sebelum dikirim ke komputer server.
Saran penulis: jangkauan LoRa dapat ditingkatkan dengan mengoptimalkan pemasangan antena.
Cara membaca hasil ini
- Pengujian bersifat fungsional: membuktikan bahwa setiap fungsi berjalan. Paper tidak melaporkan dampak pada waktu tunggu atau antrean truk di kebun nyata, yang menjadi motivasi awalnya.
- Data jarak diambil dengan gateway di dalam ruangan dan jarak hingga sekitar 1 km. Klaim jangkauan 5 km datang dari kondisi optimal yang disebut pada tinjauan pustaka, bukan dari pengukuran di paper.
- Mode daring bergantung pada gateway single channel. Karena hanya mendengarkan satu frekuensi, kapasitas untuk banyak truk perlu diuji lebih lanjut.
Mengapa penting
Sistem ini menunjukkan bahwa pelacakan yang bermanfaat tidak selalu memerlukan jaringan seluler atau langganan layanan. Dengan perangkat berbiaya rendah dan pita frekuensi bebas izin, perusahaan perkebunan dapat memperoleh dua hal sekaligus: posisi truk yang mendekati pabrik secara langsung, dan rekaman rute yang berguna untuk menjadwalkan truk serta menentukan ruas jalan yang perlu diperbaiki.
Referensi pilihan
- Abdullah, Muhadi, A., & Atirah, N. (2015). GIS data collection for oil palm (DaCOP) mobile application for smart phone.
- Astra Agro Lestari. (2020). Digitalisasi di industri sawit sebagai solusi new normal. https://www.astraagro.co.id/2020/06/03/digitalisasi-di-industri-sawitsebagai-solusi-new-normal/
- Pasaribu, A. (2020). The use of geospatial technology to monitor the transportation of crude palm oil trucks.